双向 DC–DC 超级电容能量管理系统
2025.08–2026.02
机器人急加速或冲坡时,底盘的瞬时功率需求会超过常规供电能力。为补足这部分功率,我在复刻已有开源方案的基础上做了改进,为学校 RoboMaster 战队制作了一套双向 DC–DC 能量管理系统。负载较低时,系统为超级电容组充电;底盘需要瞬时功率时,电容组放电。
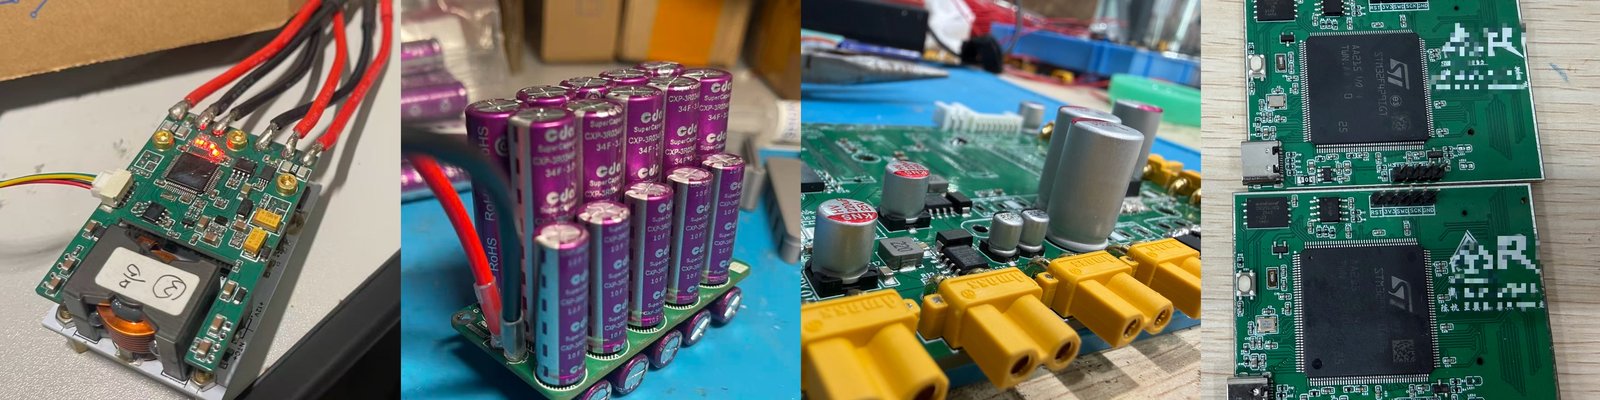
我采用四开关 Buck–Boost 拓扑设计双向变换器,以 STM32F334 为主控,通过 ADC 同步采样和增量式 PID 实现功率、电流与电压的多环控制。硬件采用六层 PCB 与铝基板组成的双板结构,并集成过压和短路保护。针对串联电容充电时电压分配不均的问题,我为 44 F 电容组采用了被动均衡电路,限制单体过压。系统储能约 1,980 J,已用于机器人实战,比赛期间无故障运行。
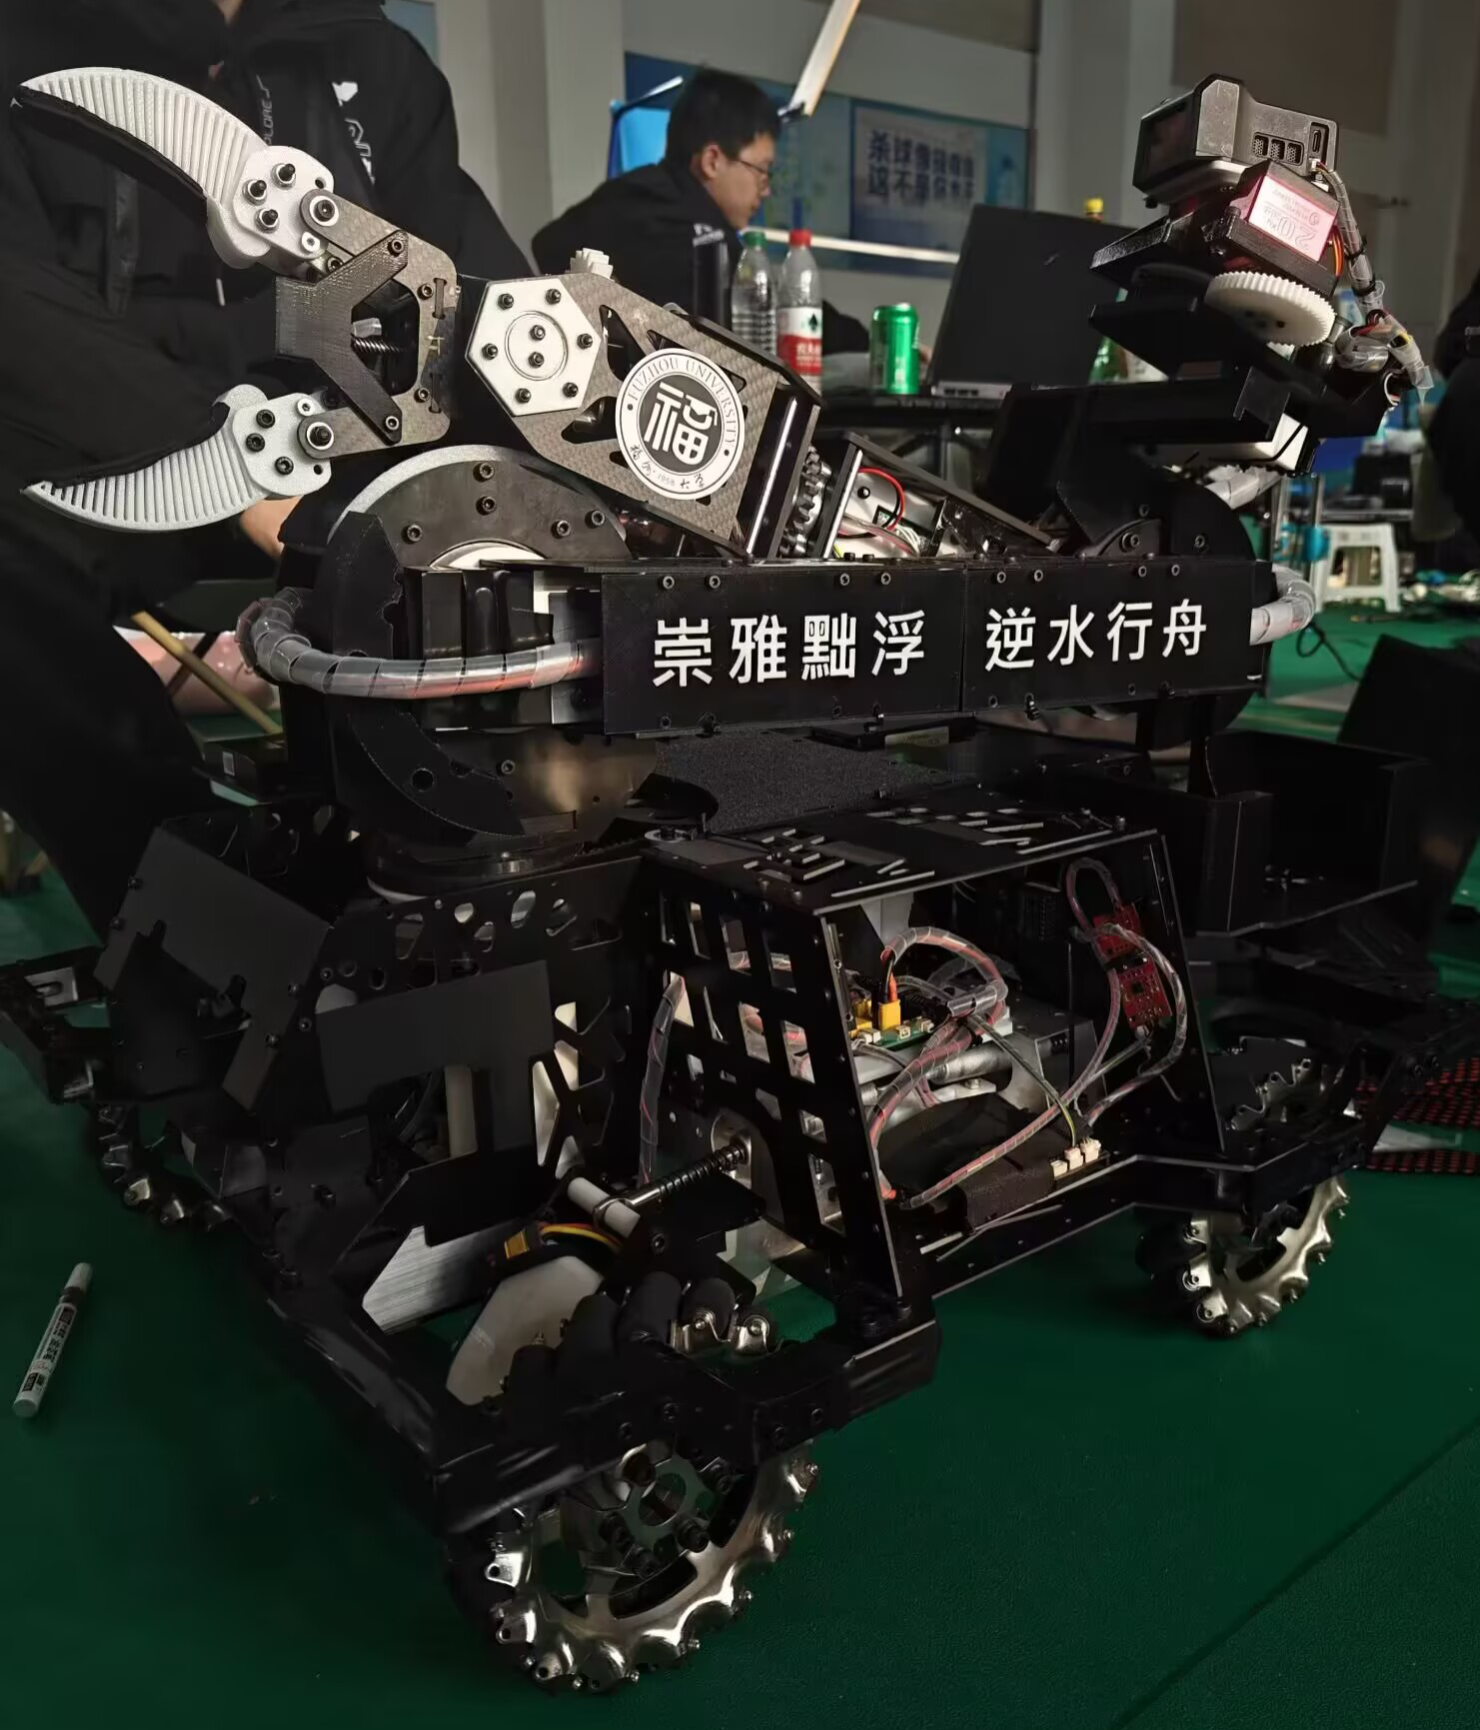
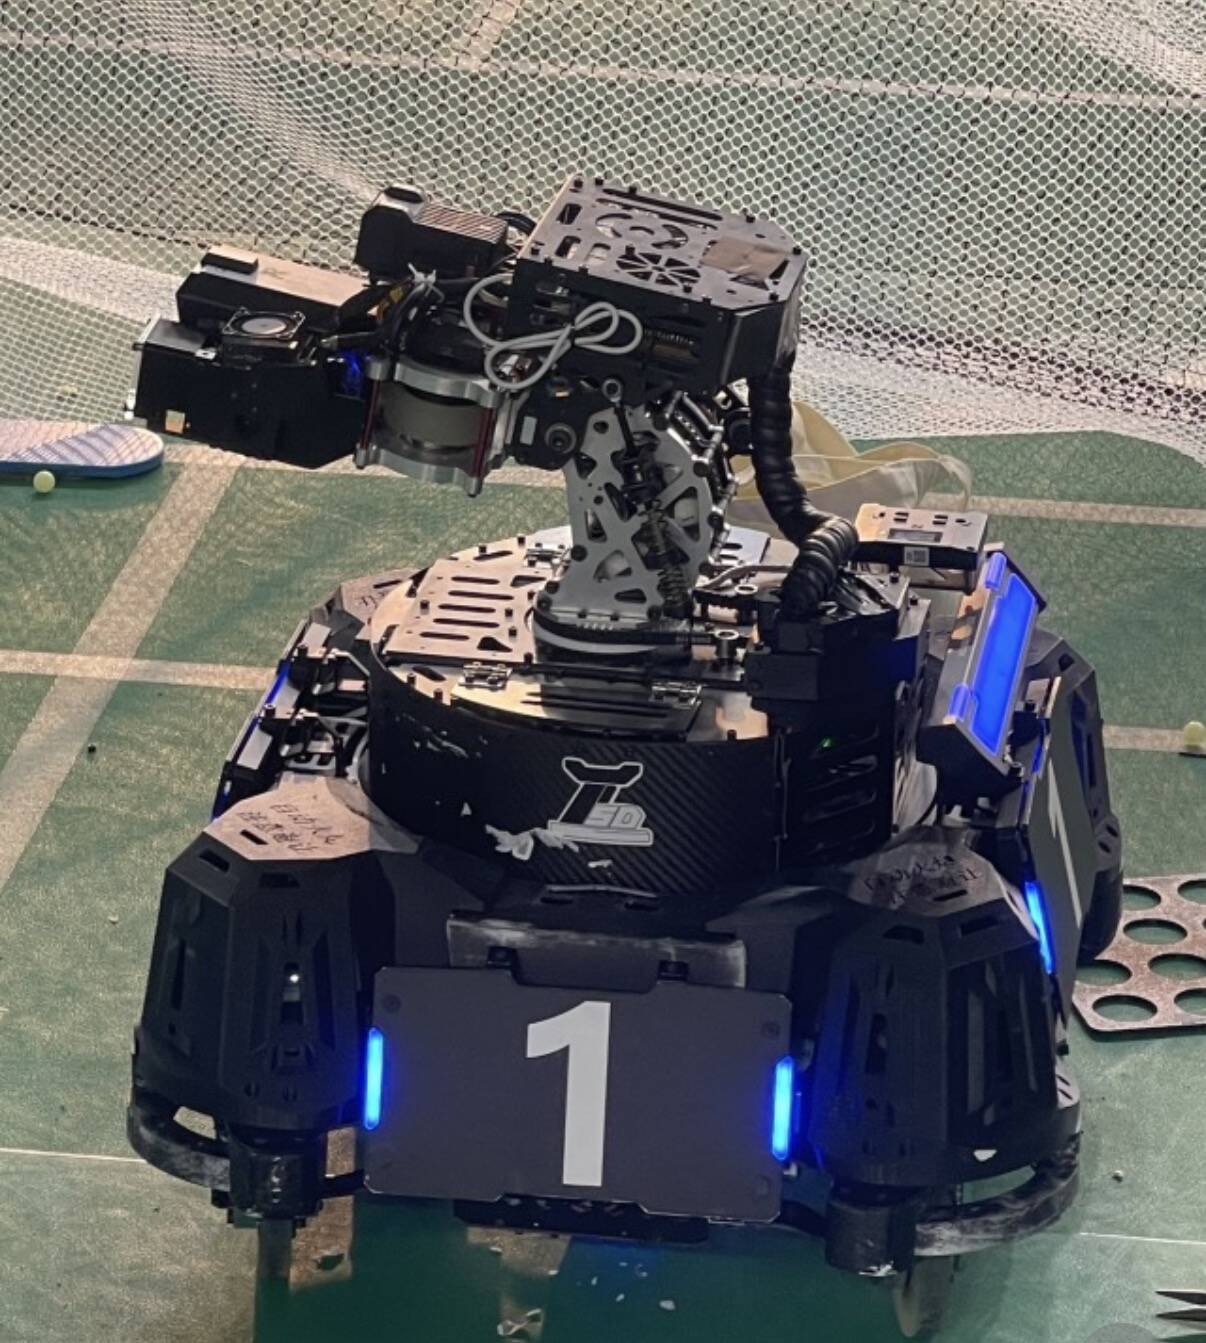
比赛期间,我负责英雄机器人(图 3)的全部硬件电路研制和整车走线。起初我以为走线是一项比较简单的工作,实际动手后才体会到整车理线的复杂。在 RoboMaster 高强度对抗中,电路安全和线路连接的可靠性直接关系到机器人能否正常运行。