中国机器人大赛 · 智能搬运机器人
2026 · 福州大学 · 车型智能搬运赛全国一等奖
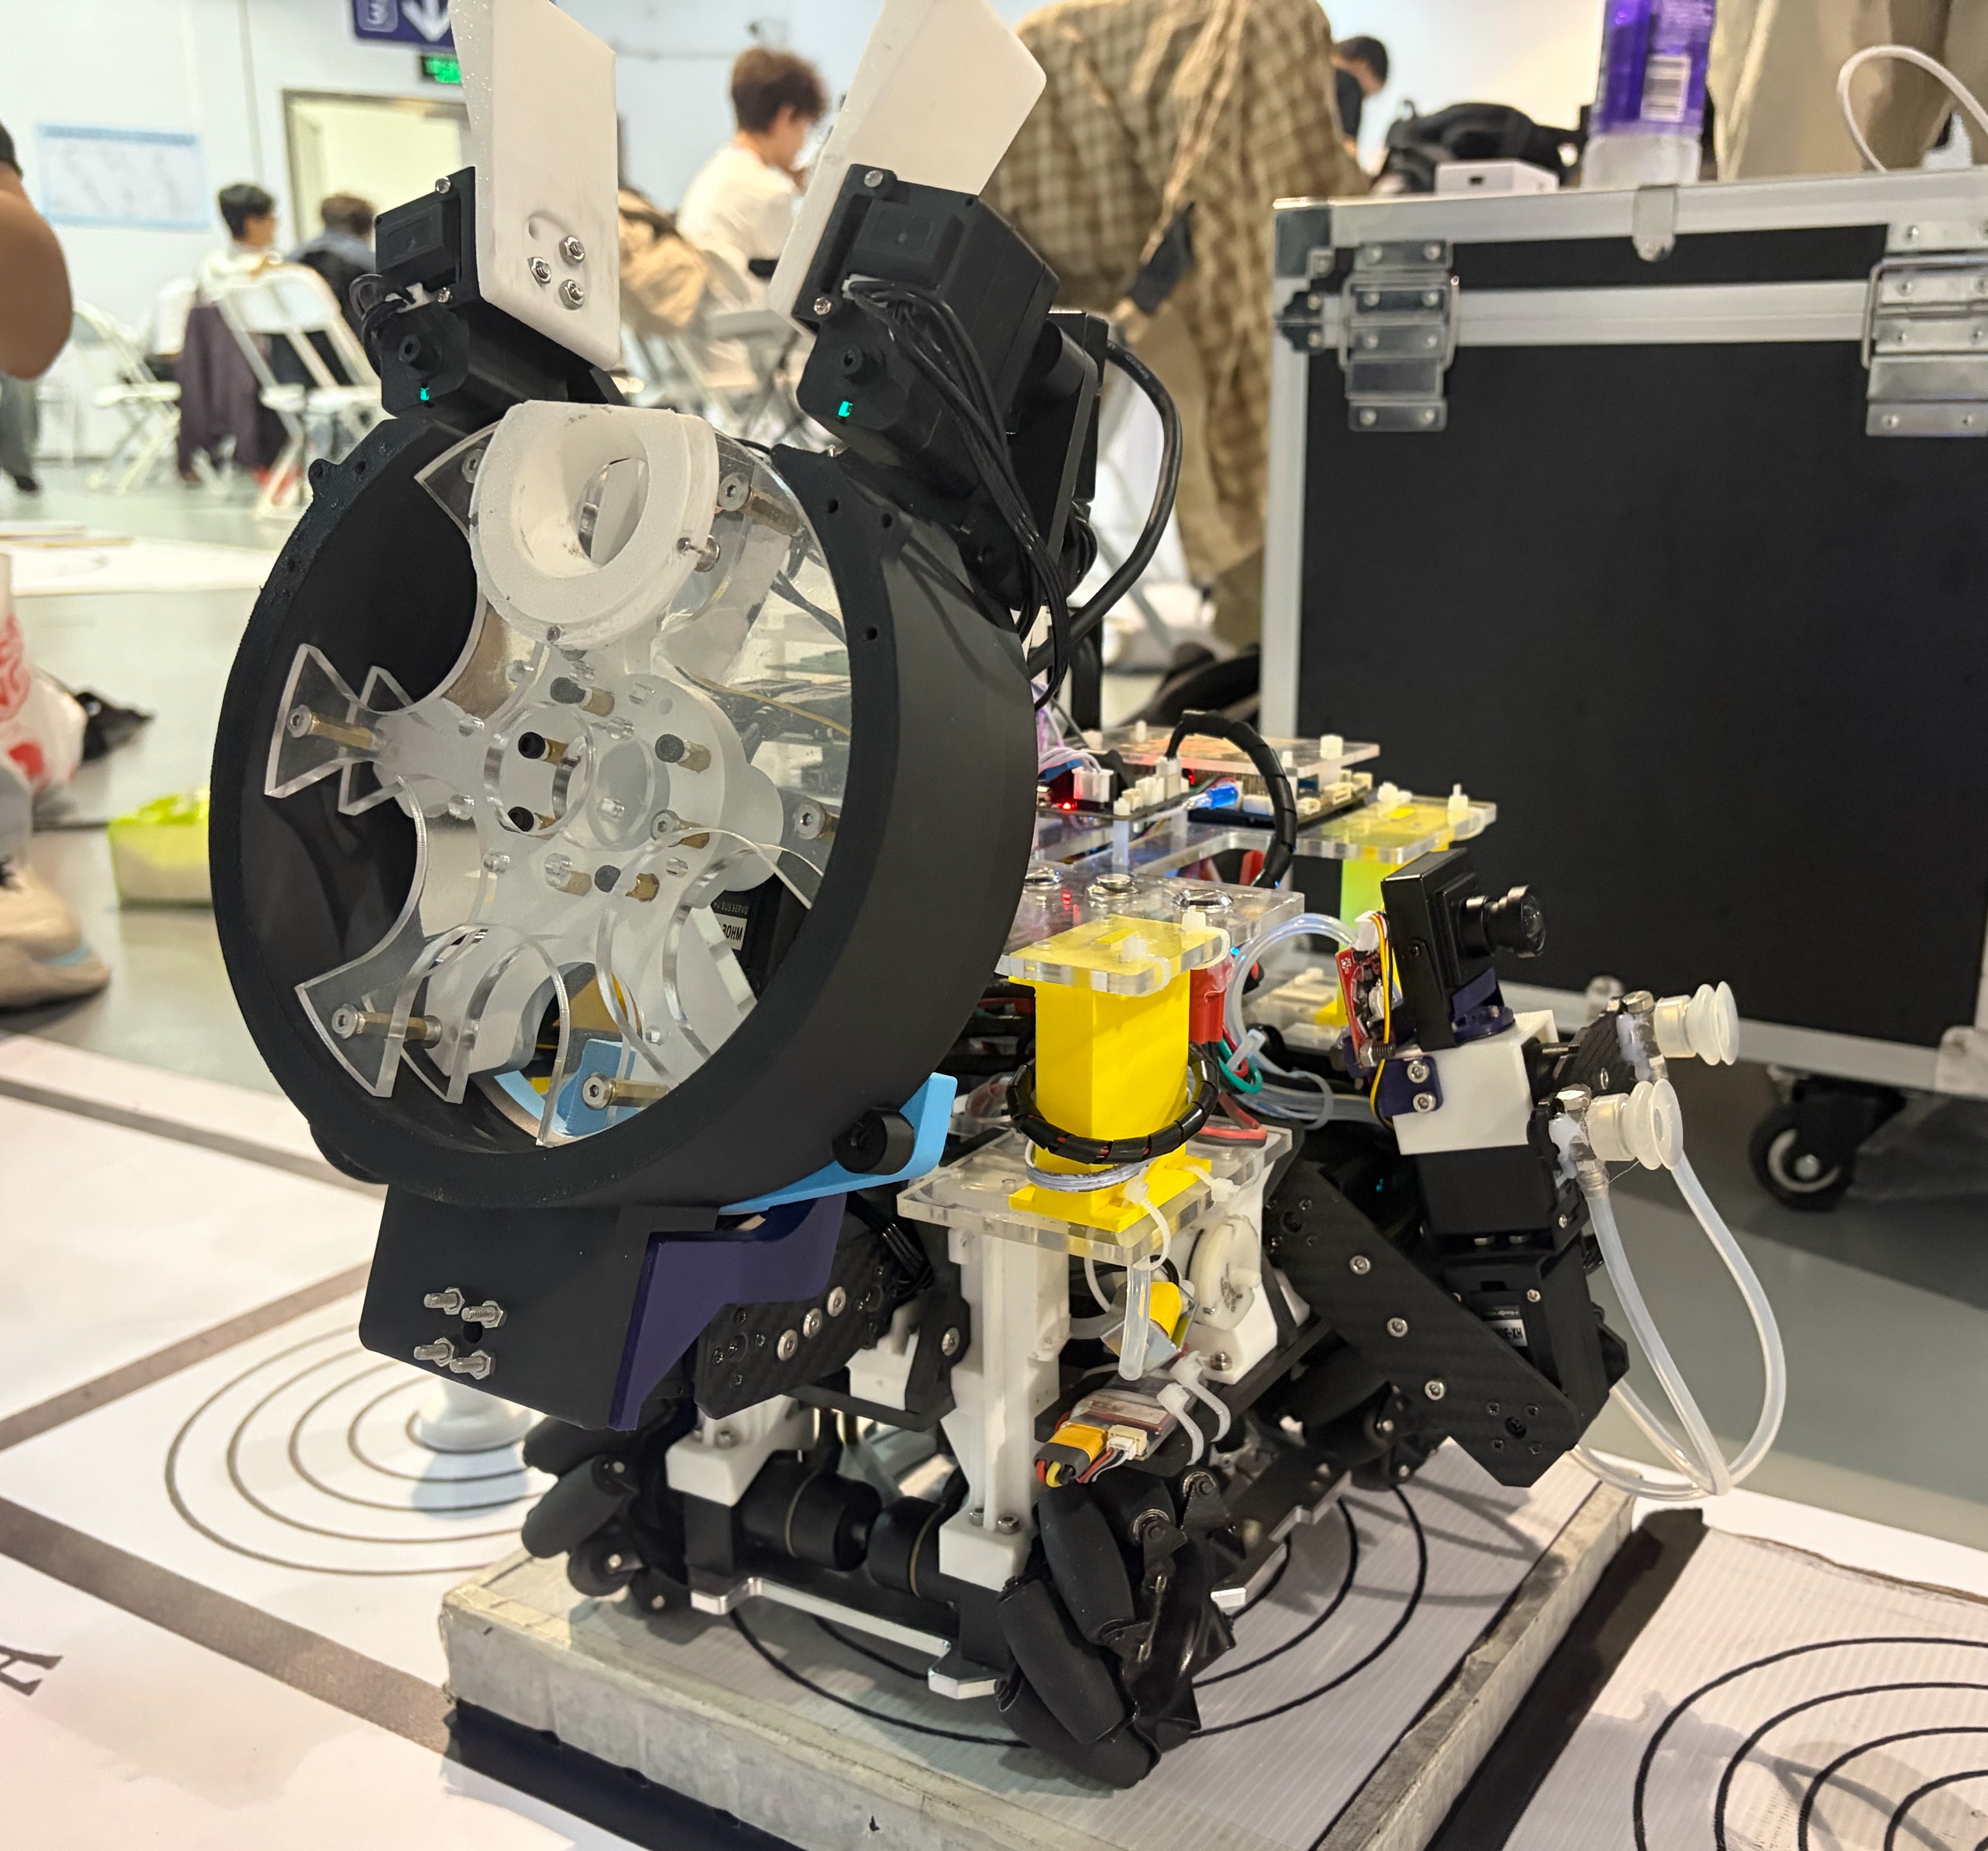
我与队友共同开发了一台面向模拟运动会场景的自主搬运机器人。它需要把随机排列、形状各异的物块按颜色送入指定区域,将同色但形状不同的物块叠放起来,还要将冠、亚、季军奖杯放到不同高度的领奖台上。两项任务都要求机器人自主行驶到目标附近,准确对准后再完成取放。
机器人如何完成搬运
我们用两块 STM32 单片机分别负责任务调度和底盘运动控制。麦克纳姆轮底盘根据 OPS 定位反馈沿直线或圆弧行驶。拾取奖杯时,树莓派通过 OpenCV 识别奖杯上的“冠”“亚”“季”字样。机器人沿圆弧行驶的同时,转盘内的舵机完成奖杯分拣,整个过程无需停车。
搬运物块时,树莓派通过 OpenCV 识别颜色,并根据边缘角度区分圆锥和长方体。主控记录每件物料在转盘上的位置,吸盘机械臂负责拾取长方体。机器人根据 OPS 定位到达投放点后,利用视觉对准目标圆心,微调车身位置。转盘选出对应物料后,关闭气泵阀门释放长方体,完成堆叠。
我的硬件工作
我担任队长,负责硬件设计与制作,主要工作是设计和焊接两块 PCB:STM32F429IGT6 核心板,以及集成输入保护、三路降压和整车外设接口的拓展板。
STM32F429 核心板
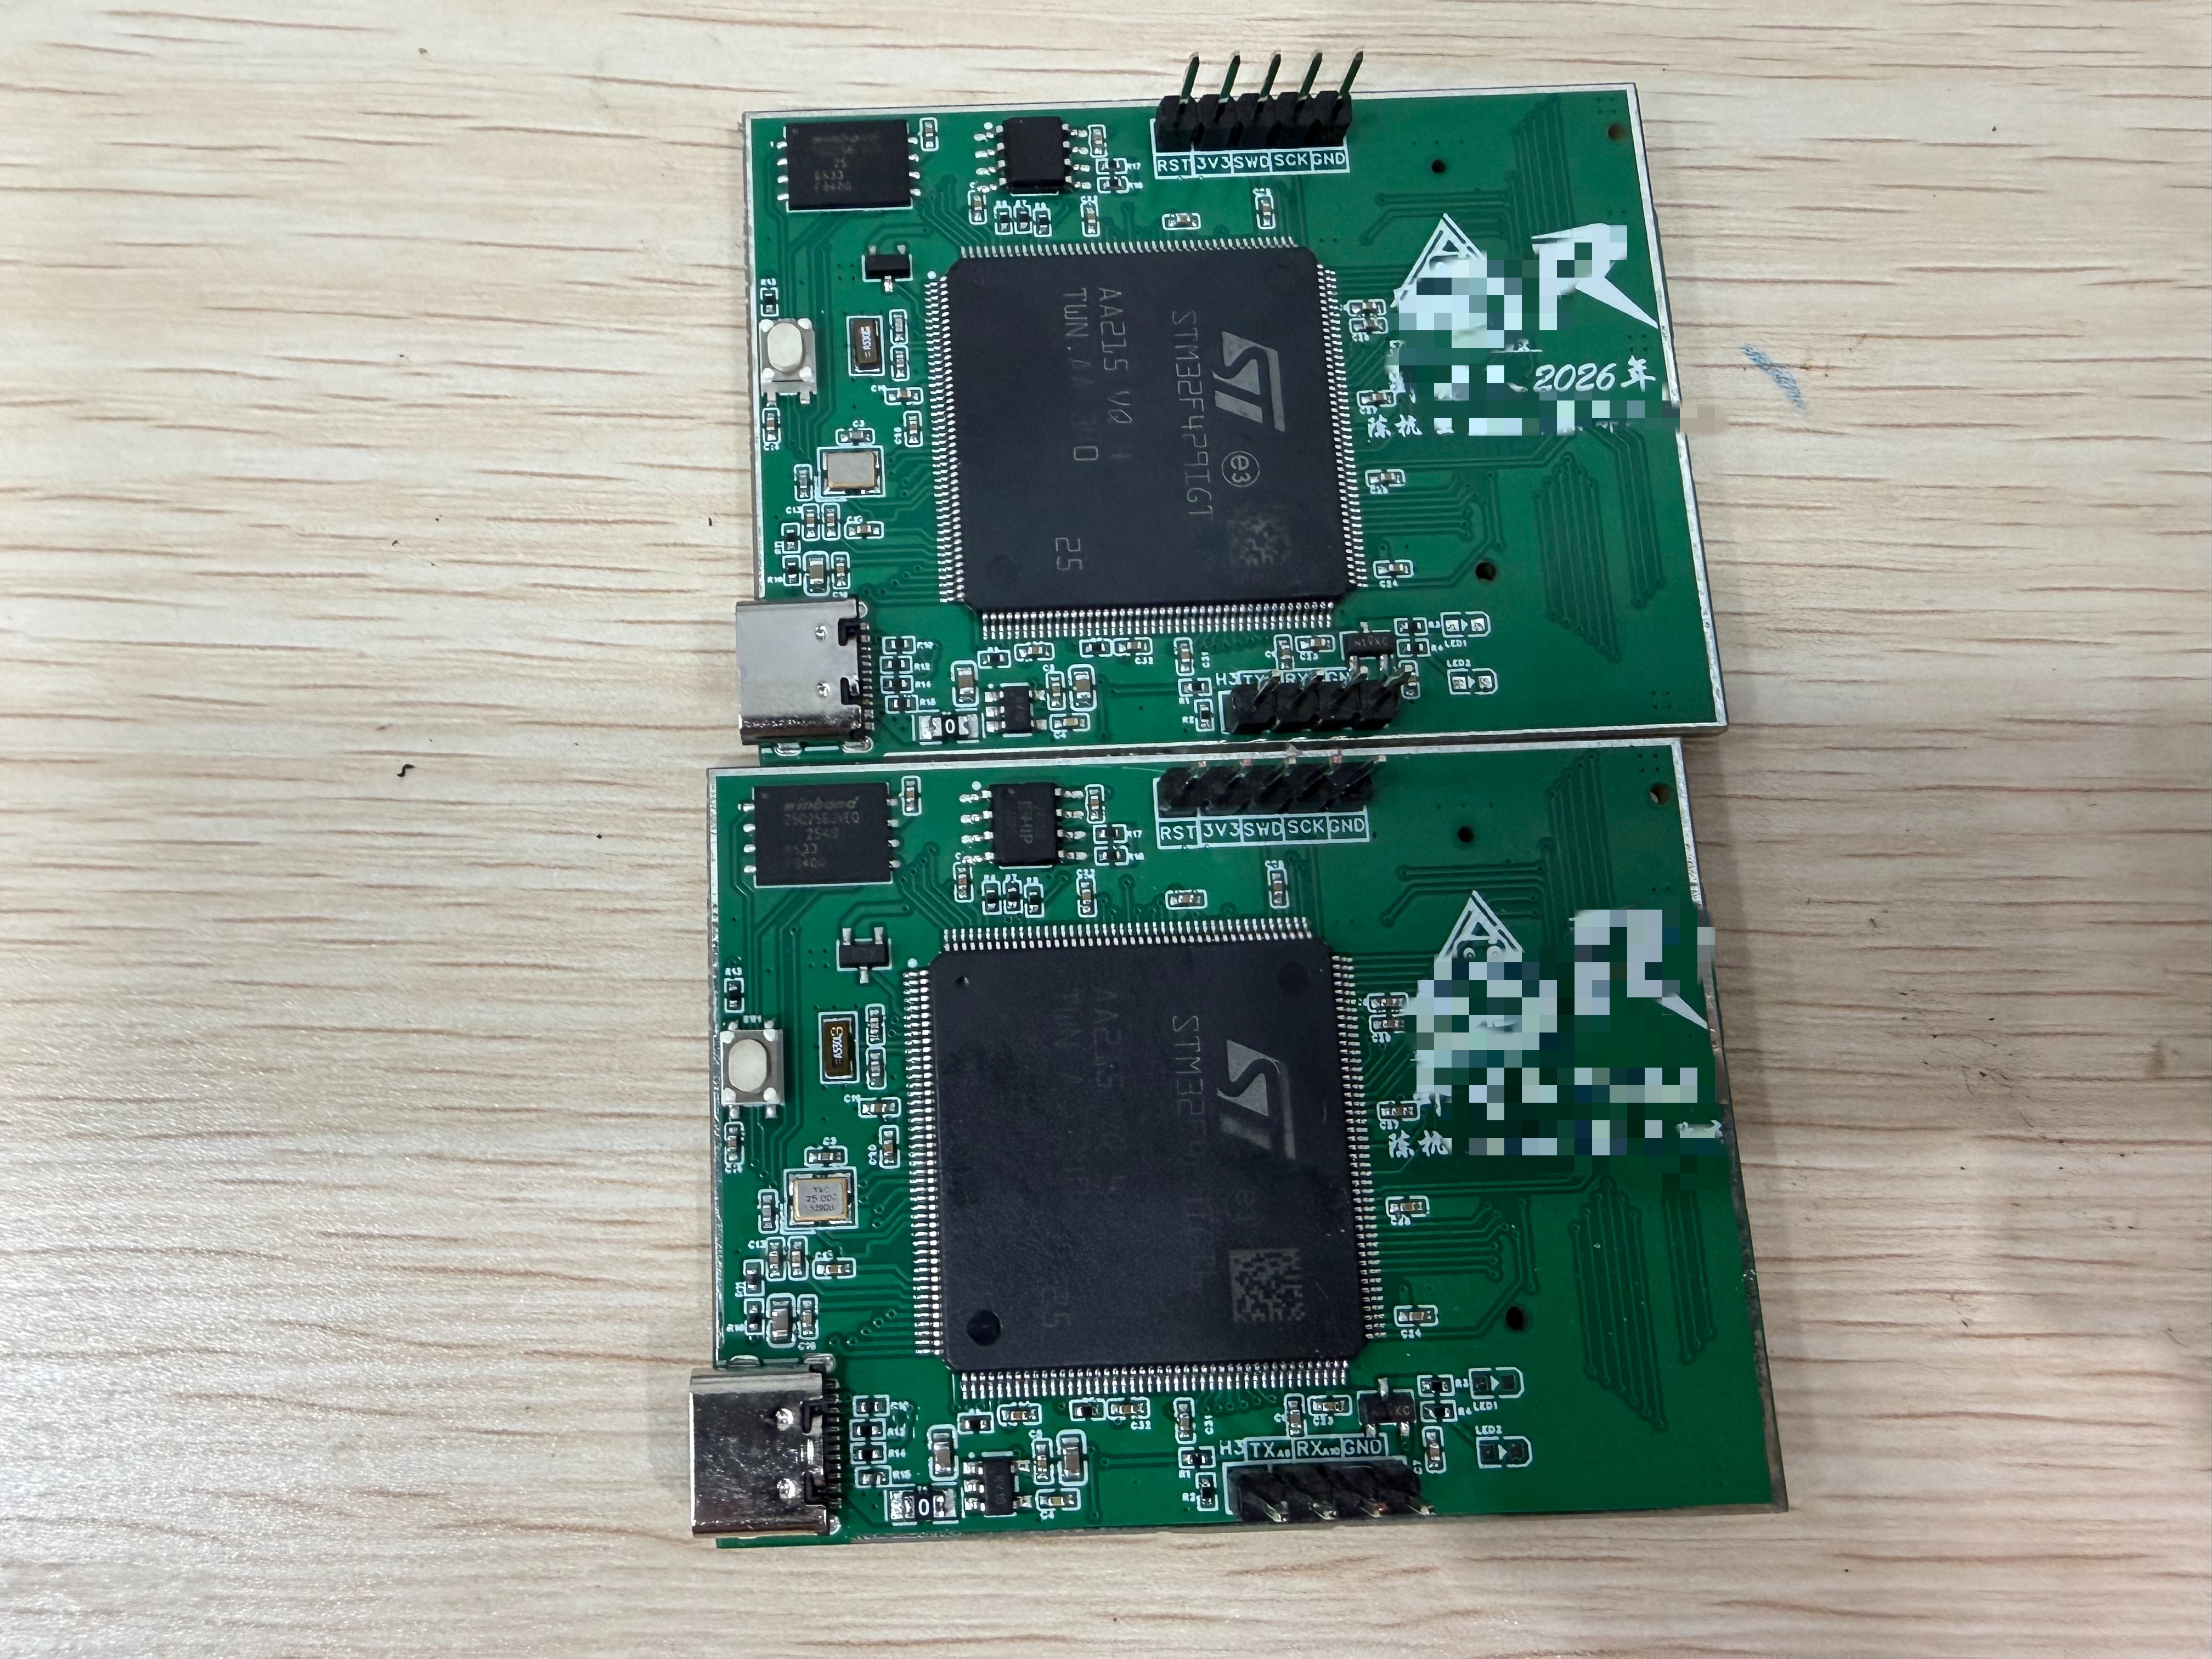
我把核心板设计为一块便于批量生产的 60 mm × 45 mm 四层 PCB。板上使用 CAT6219 将 5 V 转为 3.3 V,为 STM32F429IGT6 和逻辑器件供电,并配有晶振电路、AT24C02 EEPROM 和 32 MB SPI Flash。USB-C 和 SWD 接口用于单板供电和程序调试。核心板通过板对板(BTB)连接器与集成板拼装。
电源与外设集成板
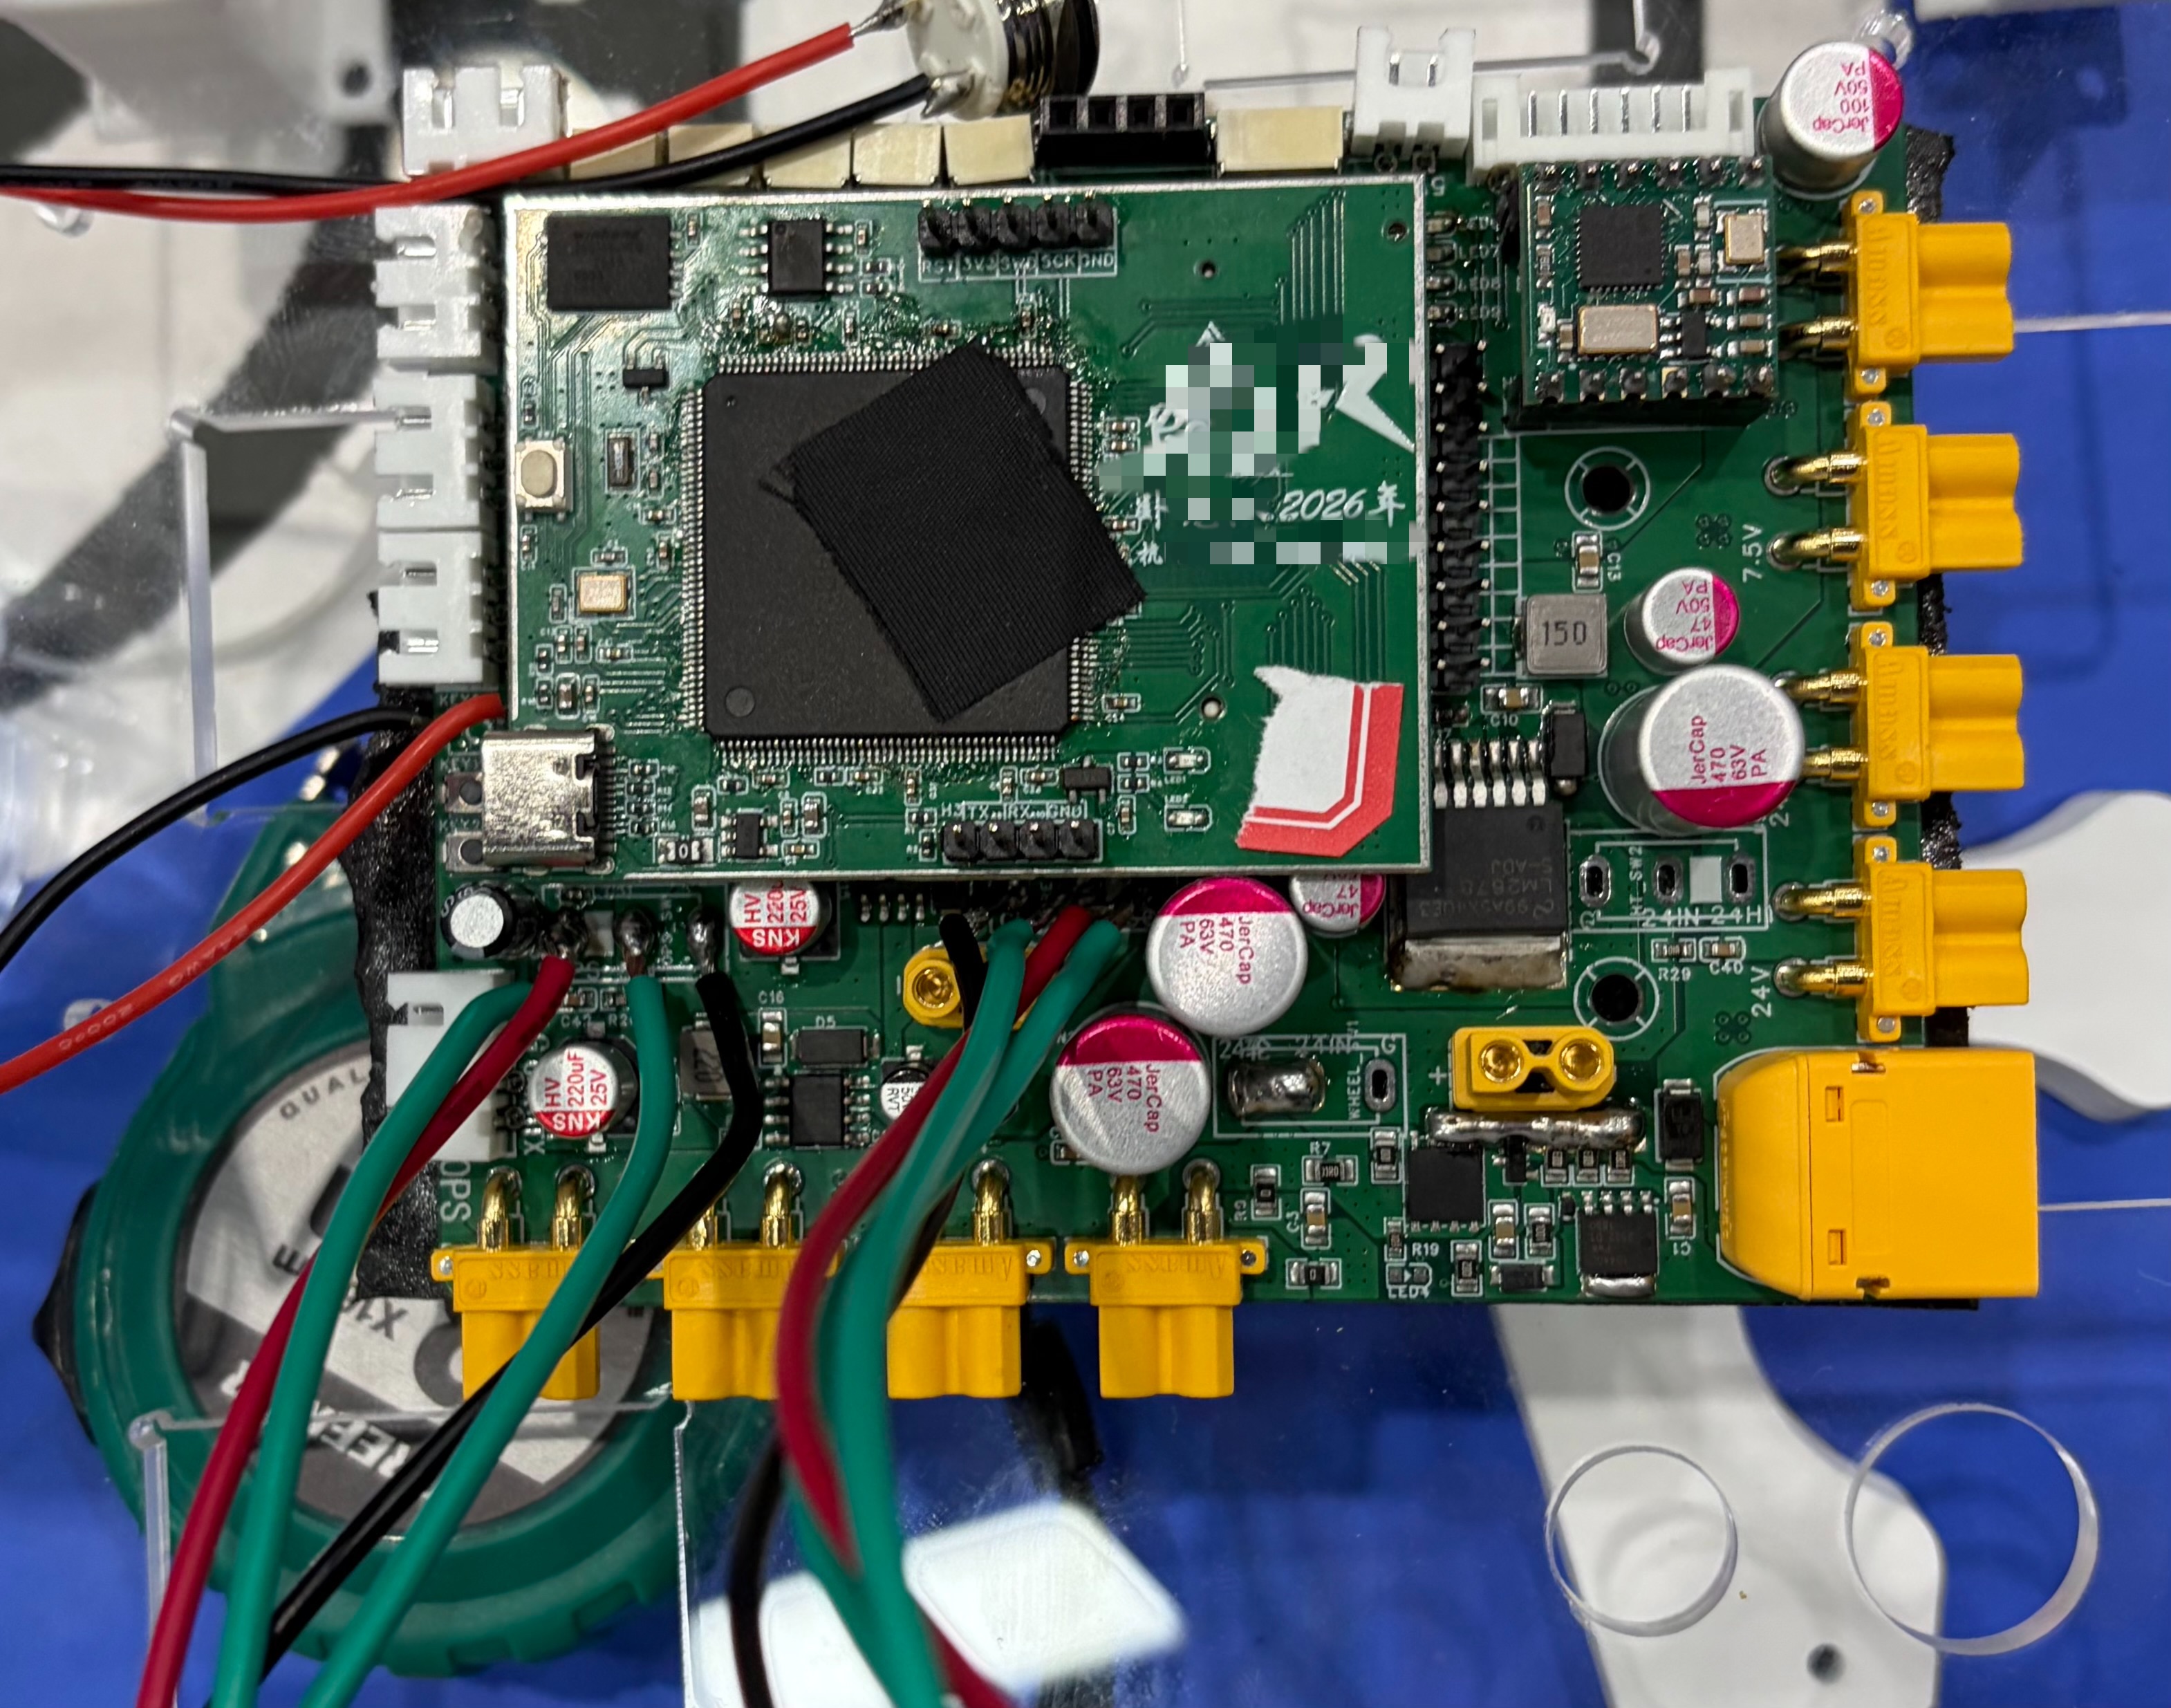
我把整车配电、输入保护和外设接口集中在一块 100 mm × 80 mm 的四层 PCB 上。24 V 输入直接为底盘供电。一颗 LM2678 和两颗 TPS5430 提供三路降压输出:气泵和舵机控制板使用 12 V,主控等逻辑设备使用 5 V,OPS 定位模块单独使用一路带静电保护的 5 V 电源。
电源入口设有 TVS 瞬态保护、防反接和缓启动电路。底盘、核心板和 OPS 各有独立的供电开关,调试时可以单独上电。集成板为树莓派、舵机控制板、扫码模块和补光灯预留了接口。MAX3232 负责 OPS 的 RS-232 接口与 STM32 串口之间的电平转换,TB6612 双 H 桥控制气泵启停和电磁阀通断。